 訾佩锦,男,工学博士,见习副教授,硕士生导师。2024年于北京航空航天大学获得博士学位(导师:丁希仑 教授),2026年北京航空航天大学博士后出站(合作导师:段海滨 教授)。
长期从事仿生附着末端执行器、攀爬机器人、腿臂融合机器人研究,在Adv. Sci.、Mech. Mach. Theory、IEEE/ASME Trans. Mechatronics等权威期刊及会议发表论文20余篇。主持国家自然科学基金青年科学基金(C类)、中国博士后科学基金面上资助等项目,入选国家资助博士后研究人员计划(B档),参与国家重点研发计划“智能机器人”专项、自然基金委创新研究群体项目、基金委重点项目、X73项目等科研项目;参与研制的操作一体化腿/臂复合式移动机器人,能完成拆爆、爆破等任务,得到公安部第一研究所应用示范。获北京市优秀毕业生、北京航空航天大学优秀博士学位论文等荣誉。担任Advanced Bionics期刊青年编委,Nat. Commun.、IEEE Robot. Autom. Lett.、ICRA、IROS等期刊和会议审稿人。
通信地址:北京化工大学昌平校区信息楼442
电子邮箱:2026500118@buct.edu.cn
主要科研项目Research Projects
项目名称 | 项目来源 |
仿甲虫爪刺阵列附着和并联弹性驱动融合的攀爬机器人设计及控制 | 国家自然科学基金青年科学基金[C类](主持) |
星球攀爬探测机器人的融合仿生设计与多层级优化控制 | 国家资助博士后研究人员计划[B档](主持) |
多模态仿生攀岩机器人的附着机理、设计与最优控制研究 | 中国博士后科学基金面上资助(主持) |
仿生“尾翼-轮-腿”智能变体多模式机器人系统创成 | 国家重点研发计划“智能机器人”专项青年科学家项目(参与) |
主要奖励Main achievements
(1)北京航空航天大学优秀博士博士学位论文奖
(2)北京市优秀毕业生
(3)中国研究生机器人创新设计大赛二等奖
(4)中国农业大学本科生“百篇优秀毕业论文(设计)”奖
主要论文Research Paper
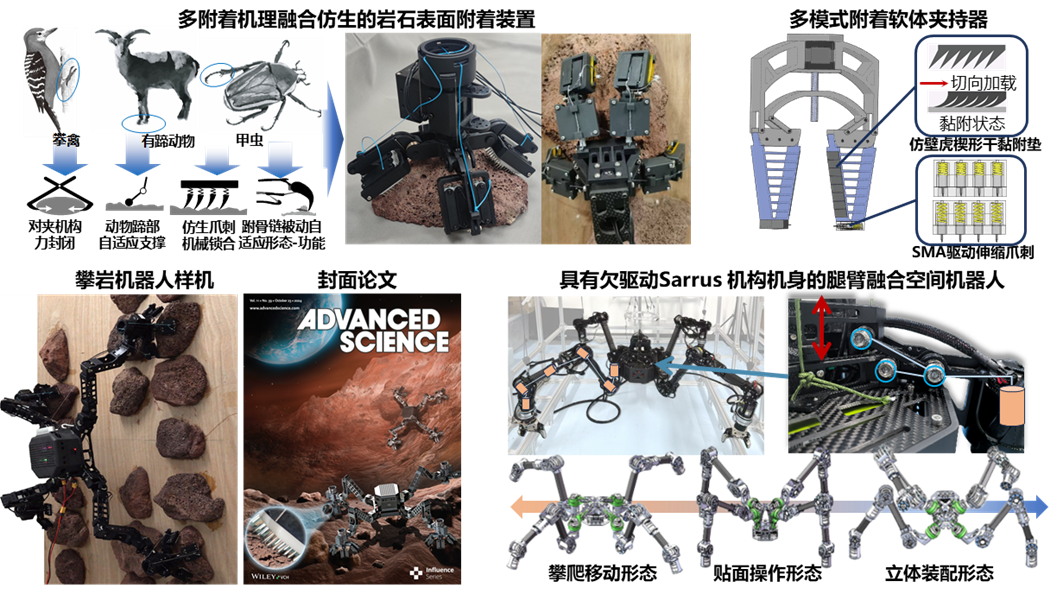
Peijin Zi#, Kun Xu#, …, Li Wen, Xilun Ding*. Intelligent rock‐climbing robot capable of multimodal locomotion and hybrid bioinspired attachment[J].Advanced Science, 2024, 11(39): 2309058.(共同第一作者,JCR Q1,影响因子14.1,中科院TOP,封面论文)
Peijin Zi, Kun Xu, Yaobin Tian, Xilun Ding*. A mechanical adhesive gripper inspired by beetle claw for a rock climbing robot. Mechanism and Machine Theory, 2023, 181: 105168.(第一作者,JCR Q1,中科院TOP).
Peijin Zi, Yang Luo, …, Kun Xu*, Xilun Ding. Bioinspired Quadrupedal Rock-Climbing Robot with Heterogeneous Fore–Hind Grippers and Knee Parallel Elastic Actuators.Journal of Bionic Engineering, 2026, 23: 2775–2800.(第一作者,JCR Q1)
Xinghan Zhuang, Kun Xu, …,Peijin Zi*, Tao Zhang and Xilun. Reconfigurable design and optimization-based control of an integrated leg–arm robot for space applications with an underactuated body.Advanced Intelligent Systems, 2026.(独立通讯,JCR Q1)
Bochao Song,Peijin Zi*, …, Kun Xu, Xilun Ding. YOLO-SAD: Enhancing small arthropod target detection for autonomous port inspection robots.IEEE Sensors Journal, 2025, 26(3): 4406-4421.(独立通讯,JCR Q1)
訾佩锦,栗琪凯,秦日鹏,等.面向地外复杂地形的足式星球探测机器人综述[J].机器人. 2025, 47(6): 817-843.(中国科协高质量期刊自动化A类)
Kun Xu,Peijin Zi, and Ding Xilun. Learning from biological attachment devices: Applications of bioinspired reversible adhesive methods in robotics[J].Frontiers of Mechanical Engineering, 2022, 17(3): 43.(副导师一作,本人二作,JCR Q1)
Shutao Wu, …,Peijin Zi *, Tao Zhang, Xilun Ding. Execution-Level Internal-Load-Regularized Wrench Control for Position-Servo Space Robot in Closed-Chain Truss Climbing[J]. [J].IEEE Robotics and Automation Letters, 2026, 11(9): 10258-10265.(独立通讯,JCR Q2)
研究成果Research Achievements
爪刺附着机理与机器人仿生末端执行器:针对传统爪刺附着模型中未考虑转动约束导致的建模不准确问题,基于甲虫胫节刺-跗节链的协同附着机制,提出了仿生爪刺在粗糙表面多点接触附着建模方法,揭示了阵列化爪刺、爪刺配合粘附垫的附着力增强机理;提出了基于融合仿生和机械智能的附着装置设计方法,模仿并融合甲虫、攀禽、岩羊足部形态特征,设计了具有附着-支撑功能的多模态自适应攀岩爪手,负载自重比达18.7,处于同类装置先进水平。
多模态智能四足攀岩机器人:服务深空探测重大战略,针对传统攀爬机器人地形适应性差、平地行走效率低、攀爬内力扰动大的问题,设计了可实现四肢攀爬、波动攀爬和四足小跑三种运动模态的四足攀爬机器人机构构型;提出了基于质心动力学和最优附着力分配的攀爬机器人运动规划及控制方法,减小了机器人扰动内力并提高了运动能效;研制了攀岩机器人样机MARCBot,可完成90°攀岩和复杂地形小跑,其运动模式、攀爬环境重力与速度优于NASA JPL LEMUR3。
具有可变构机身的腿臂融合空间机器人:面向在轨维护与桁架攀爬操作任务,针对传统腿臂融合机器人超重、高能耗及过约束内力激增问题,将Sarrus欠驱动机构引入机器人躯干,设计了可变构四分支腿臂融合机器人,不增加额外驱动单元即可实现攀爬移动和双臂协作的模态切换;建立跨被动自由度的等效驱动雅可比映射模型,提出内力感知多层动力学控制框架,结合零空间优化与自适应智能导纳控制使机器人能耗降低21.8%,实现了环境柔顺交互与瞬态内力抑制。
研究生招生意向Recruitment of Graduate Students
每年有个人及团队2-3个硕士招生指标、1个博士招生指标,欢迎具备自动化、计算机科学与技术、机械工程等机器人相关专业背景且数理基础扎实、编程能力良好、动手能力较强的同学报考。